Κανόνες Εργαστηρίου
Βασικές Οδηγίες

SID 2023
Safe Internet Day
 |
|
Καθοδήγηση robot με κινήσεις του χεριού
Ο micro-controller MicroBit διαθέτει όπως μπορείτε να δείτε και στην παρακάτω εικόνα στο σημείο 1 κεραία Bluetooth & Radio για να στέλνει και να λαμβάνει σήματα προς και από άλλες συσκευές ή άλλα microbits. Αυτό ακριβώς θα εκμεταλευτούμε για να μπορέσουμε να κατευθύνουμε ασύρματα (με τις κινήσεις του χεριού μας) το robot Tpbot.
 |
Πίσω όψη της πλακέτας Micro:bit. |
Τι θα χρειαστούμε.
1) Δύο (2) πλακέτες MicroBit.
2) Ένα καλώδιο USB σύνδεσης με υπολογιστή για τον προγραμματισμό των MicroBits.
3) Εξάρτημα τροφοδοσίας του Microbit από μπαταρίες.
4) Την online εφαρμογή προγραμματισμού των Microbits μέσω του προγράμματος Microsfot Edge.
5) Ένα robot Tpbot
 |
 |
 |
 |
 |
Περιγραφή:
Θα προγραμματίσουμε την μια πλακέτα microbit ως τηλεχειριστήριο και αφού συνδέσουμε σε αυτό το kit τροφοδοσίας από τις μπαταρίες για να λειτουργεί αυτόνομα, θα το κολλίσουμε στο χέρι μας. Ανάλογα με τις κινήσεις του χεριού μας και την κλίση που βρίσκεται το microbit θα στέλνει ασύρματα το κατάλληλο σήμα στην άλλη πλακέτα microbit που θα βρίσκεται επάνω στο tpbot και η ο ποία θα προγραμματιστεί ανάλογα με το σήμα που δέχεται να δίνει εντολή στο tpbot να στρίψει, να προχωρίσει εμπρός, πίσω ή να σταματήσει.
 |
1) Κλίση χεριού εμπρός = Κίνηση Tpbot μπροστά 2) Κλίση χεριού πίσω = Κίνηση Tpbot πίσω 3) Κλίση χεριού δεξιά = Κίνηση Tpbot δεξιά 4) κλίση χεριού αριστερά = Κίνηση Tpbot αριστερά 5) Άγγιγμα του λογότυπου (logo) = Σταμάτημα |
ΜΕΡΟΣ Α
Προγραμματισμός πλακέτας τηλεχειρισμού (χεριού).
- Συνδέστε το καλώδιο USB στην πλακέτα και στην θύρα του υπολογιστή και ανοίξτε με το πρόγραμμα Microsoft Edge την διεύθυνση
https://makecode.microbit.org/# - Ξεκινήστε την δημιουργία νέου προγράμματος με το όνομα remote-car-A.
- Εκτελέστε τις παρακάτω οδηγίες: 1

- Χρησιμοποιήστε την εντολή "στο κούνημα" από την κατηγορία "Είσοδος". 2

- Δημιουργήστε το παρακάτω μπλοκ. 3

- Δημιουργήστε τα παρακάτω μπλοκ. 4

- Δημιουργήστε το παρακάτω μπλοκ. 5

- Αποθηκεύστε (με τον χαρακτήρα Α στο τέλος) το πρόγραμμα της πρώτης πλακέτας που θα χρησιμοποιηθεί
ως τηλεχειριστήριο στο χέρι μας. 6

ΜΕΡΟΣ Β
Προγραμματισμός πλακέτας Tpbot.
- Συνδέστε το καλώδιο USB στην δεύτερη πλακέτα microbit και στην θύρα του υπολογιστή και ανοίξτε με το πρόγραμμα
Microsoft Edge την διεύθυνση https://makecode.microbit.org/# - Ξεκινήστε την δημιουργία νέου προγράμματος με το όνομα remote-car-Β.
- Πηγαίνετε στην κατηγορία "Επεκτάσεις" για να εισάγουμε τις εντολές του tpbot: 1b


- Δημιουργήστε μια μεταβλητή με το όνομα "αριθμός κίνησης", σύμφωνα με τις παρακάτω οδηγίες. 2b

- Δημιουργήστε το παρακάτω μπλοκ εντολών. 3b

- Δημιούργησε το παρακάτω μπλοκ εντολών. 4b

- Δημιουργήστε τα παρακάτω μπλοκ εντολών. 5b
 |
Πως θα φτιάξω την εντολή "εάν...τότε...αλλιώς" |

- Επεκτείνετε την εντολή "εάν...τότε...αλλιώς" ώστε να διαχειρίζεται κασι τις υπόλοιπες περιπτώσεις. 6b

- Ολοκληρώστε το παρακάτω μπολοκ της "για πάντα". 7b

- Τελειώσαμε. Μην ξεχάσετε να αποθηκεύσετε με τον χαρακτήρα "Β" στο τέλος και να φορτώσετε το πρόγραμμα στην δεύτερη πλακέτα. 8b

ΜΕΡΟΣ Γ
Σύνδεση και δοκιμή.

Η Ρομποτική και τα συστήματα αυτοματισμών είναι μια κατεύθυνση της πληροφορικής που βρίσκει μεγάλη εφαρμογή και χρησιμοποιείται σε πολλές περιπτώσεις της καθημερινής ζωής των ανθρώπων. Από το αυτόματο κλείσιμο μιας πόρτας κι από ένα πλυντήριο μέσα στο σπίτι μας μέχρι τις εξελιγμένες λειτουργίες προειδοποίησης που διαθέτουν τα καινούρια αυτοκίνητα, τα ρομπότ και οι αυτοματισμοί είναι για τα καλά πλέον μέσα στη ζωή μας.
Από τι αποτελείται ένα Ρομπότ;
Το Ρομπότ είναι ένα υπολογιστικό σύστημα και όπως κάθε υπολογιστής αποτελείται από τρία βασικά πράγματα ή αλλιώς τρεις βασικές Μονάδες, όπως λέμε στην πληροφορική:
Κεντρική Μονάδα

Η Κεντρική Μονάδα είναι το πιο σημαντικό μέρος του Robot. Σε αυτήν βρίσκεται η μνήμη στην οποία φορτώνεται το πρόγραμμα που καθορίζει την συμπεριφορά του και ο επεξεργαστής που το εκτελεί.
Βασικές κινήσεις.
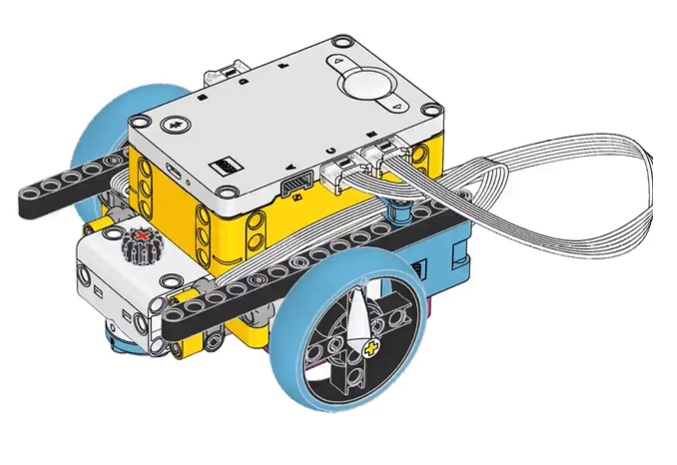
Μέρος Α: Κατασκευή του Robot.
Οι οδηγίες για την κατασκευή του Robot είναι εδώ.
Μέρος Β: Αρχικές ρυθμίσεις.
Για να κάνουμε ένα Ρομπότ τύπου rover να κάνει βασικές κινήσεις δηλαδή, να προχωρά εμπρός, πίσω και να στρίβει όπως θέλουμε εμείς, πρέπει πρώτα να καθορίσουμε κάποια πράγματα.